旧版入门内容 · 进入新版知识图谱 →
沿着我的学习路径,认识 AI
沿着历史,认识技术从哪里来。
横向看技术演化,点击节点深入解释,再与原始学习图对照。
03 / 横向历史
这些能力,是怎样一步步发展出来的?
横向看技术演化,点击节点向下读解释:它解决了什么问题,又有哪些能力边界。
不同任务,各有积累
这些路线在 2017 年后
仍然继续发展。
通用能力逐步积累
架构、训练方法与规模
共同推动后续发展。
视觉、语言与行动
图文对应 · 看图对话 · 机器人动作
图像、视频与环境预测
图像生成 · 视频生成 · 世界模型
推理、工具与反馈
分步推理 · 工具调用 · 经验与学习
连接表示学习顺序,各路线会交叉,并非严格的模型继承关系。
虚线节点:拓展问题,另有历史来源2017 · 关键架构节点
Transformer
用注意力机制,让序列中的不同位置交换信息。
处理一句话时,模型可以根据当前内容,对不同位置的信息赋予不同权重。Transformer 最初用于机器翻译,后来逐步进入语言、视觉和生成等领域。
用一个例子理解
读到“我把苹果放进袋子,因为它很大”时,理解“它”需要结合其他词的信息。注意力提供了建立这种关联的一种计算方式。
注意力是计算机制;模型能建立词语关联,并不保证每次都理解正确。
历史图解 · 对照阅读
横向地图给出主要节点,下面保留原始学习图,并补充需要修正的历史表述。
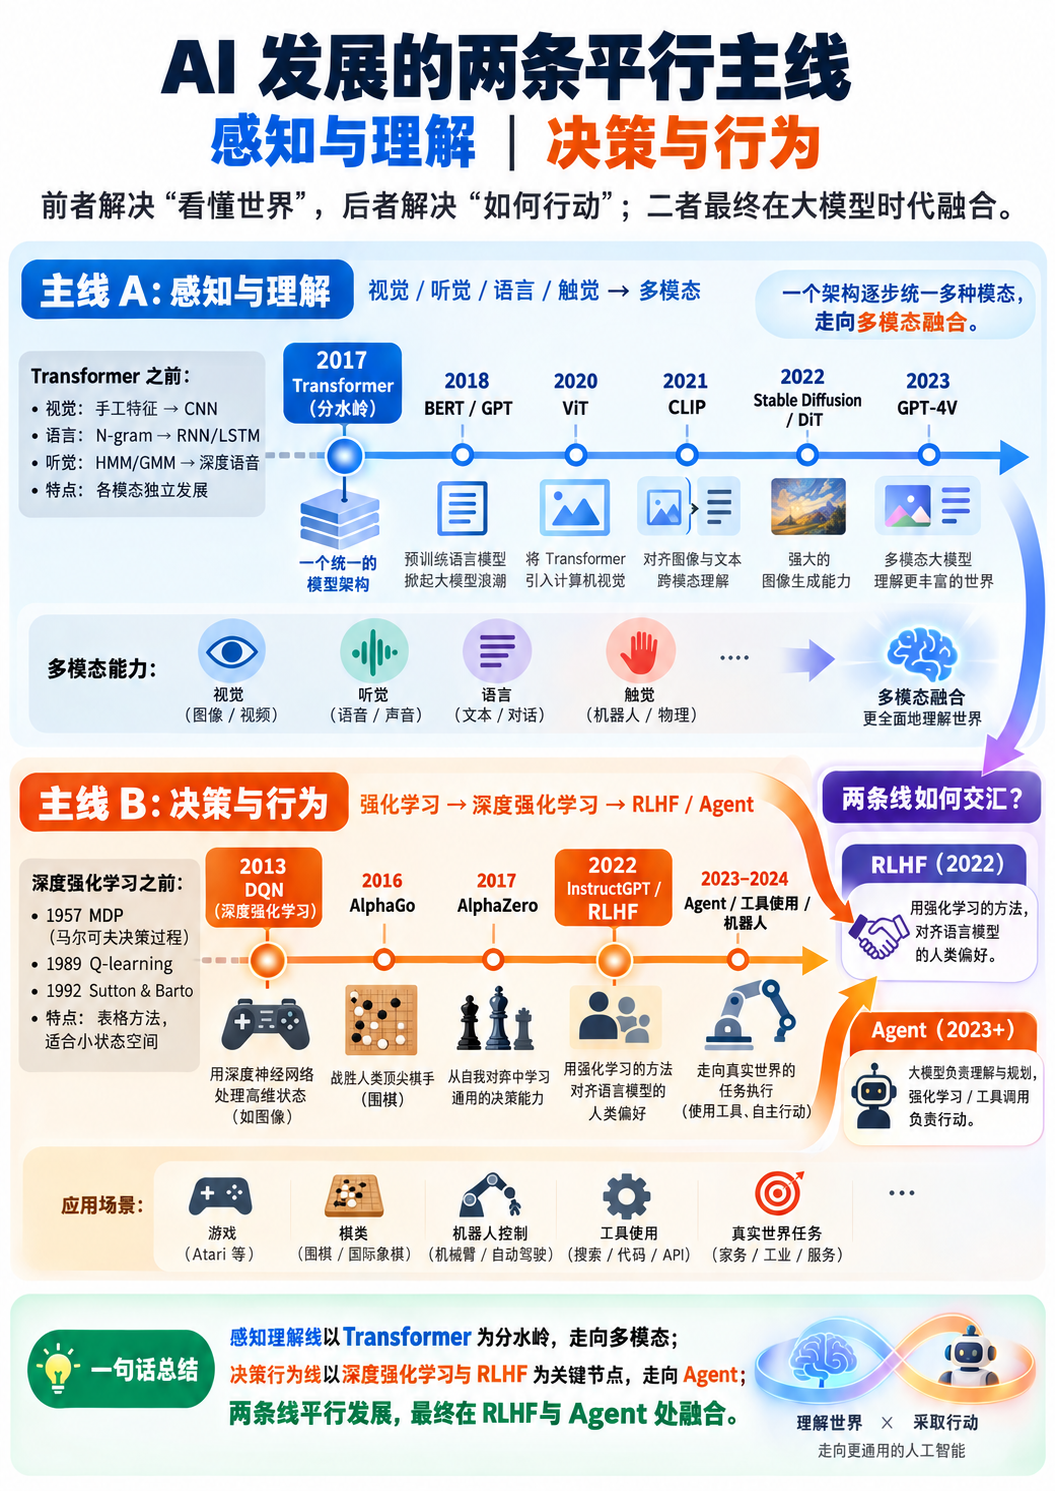
总览:感知理解与决策行动两条早期路线与后来的交叉
读图提示:2017 年 Transformer 是重要时间标记,各条路线仍按自己的节奏发展。感知与决策在 DQN 等早期系统中就有结合。早期 Stable Diffusion 使用 U-Net;不能将其视为 Transformer 统一架构下的直接后代。
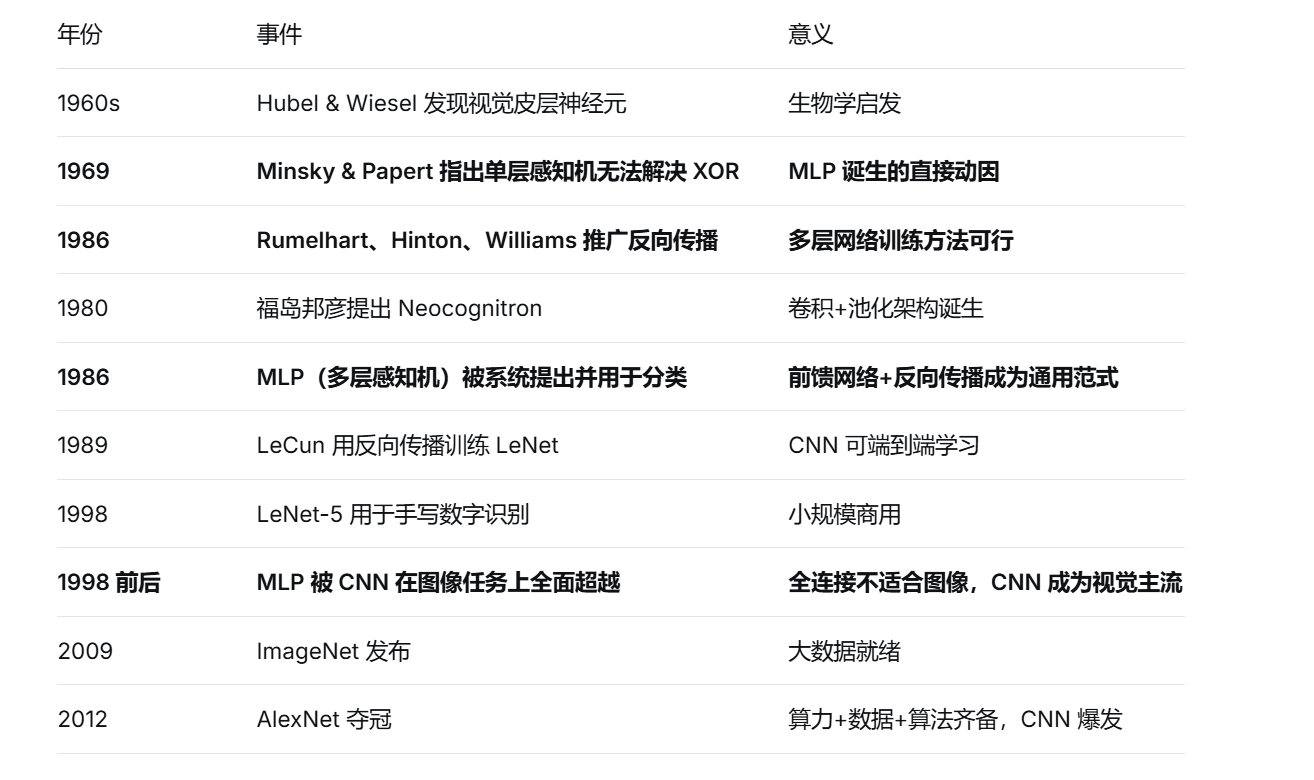
视觉路线的早期积累从神经网络到 CNN
读图提示:1980 年应排在 1986 年之前。1986 年是反向传播推广的重要节点,并不是多层感知机的诞生年份;“1998 年 CNN 全面超越 MLP”也过于绝对,不同任务的适用性需要分别讨论。
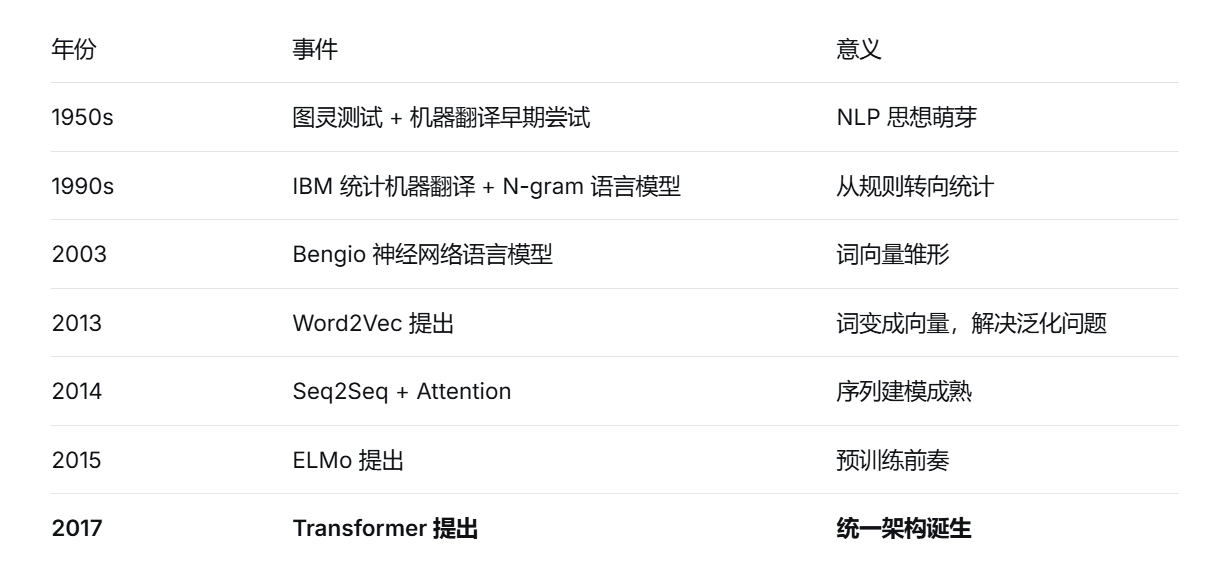
语言路线的早期积累从统计方法到 Transformer
读图提示:ELMo 通常以 2018 年论文为节点,图中的 2015 年需要修正。Transformer 在 2017 年提出,之后逐步进入更多领域,并非当年就统一了所有模型。
读完这一章
留一个想法,或一个问题
这里的留言公开可见。欢迎分享你的理解,也可以指出值得修正的地方。
这一章的留言
正在读取留言…